
今天的话题,继续讲一下俄罗斯的风暴无人重型突击坦克。当然也可以直接叫它“突击”无人重型突击坦克,因为Shturm本身还有突击的意思。
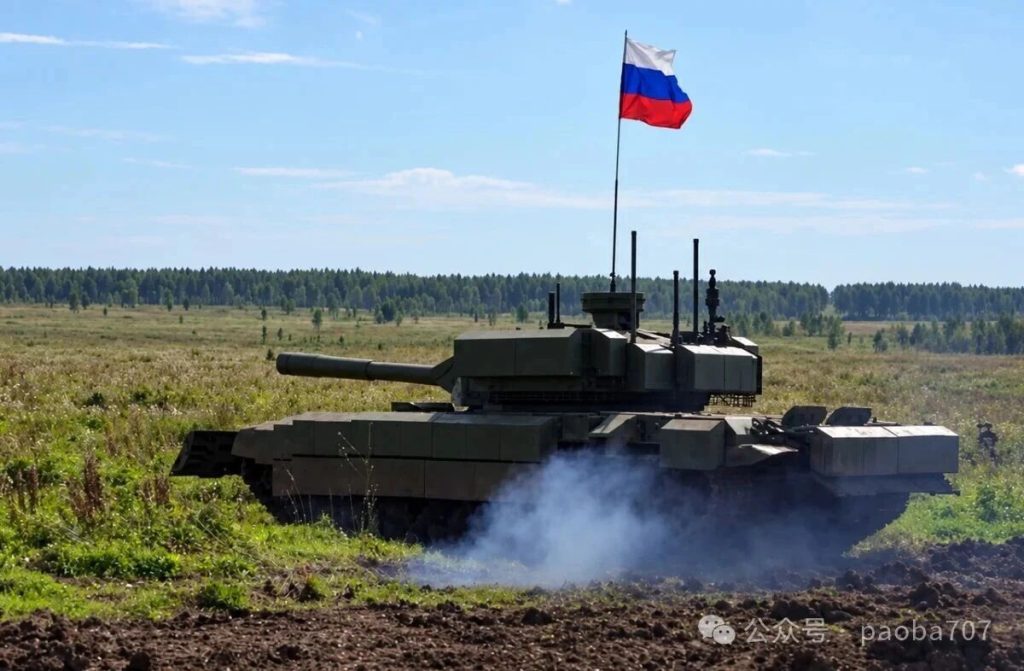
有人把它称之为“无人坦克”,有人又吐槽它在给普京演示的时候是“有人操控”。对此,本人的态度是不吹,也不咩,理性的看待就好。首先,它是一辆无人坦克和它需要有人操控并不矛盾。俄罗斯人的逻辑是,弄一个重型的,抗打的重型铁乌龟壳在正面顶着对方的火力突入防线,打掉对方火力点,或者尽可能的让更多的对方火力点暴露。基本上,这就是个勇敢(fusi)的任务。因为要勇敢(fusi),所以嘛,无人是第一要务。于是这就有个问题,一个是弄个重型的无人车,或者是弄一个无人的重型车。前者专门为无人驾驶,无人作战所设计;后者嘛,只是把一个扛打的重型车无人化。两者在作战运用上的区别是,前者可以作为未来地面作战系统的一个重要组成部分,承担关键的作战任务。后者嘛,只是解决在勇敢(fusi)的任务顶上去就好。对于俄罗斯来说,显然目前需要的是后者,为了能让这个勇敢(fusi)的任务更有性价比,所以嘛,在一辆扛打的重型车上来改就好了。
很多人觉得,无人战车在作战运用上最大的问题是通讯断链。然而在本人看来,通讯断链不是根本问题。困扰其真正发挥的是无人战车的操控反馈和车辆状态感知。以 T-72 为例,油门踏板经机械连杆控制高压油泵。换挡为液压伺服动力换挡,无独立主离合器;右手换挡杆手动选挡,液压油缸控制各离合器、制动器结合与分离,换挡不用踩离合。直线行驶时,左右变速箱同挡同步。转向靠左右两根转向杆:2~7 挡时,拉一侧转向杆,该侧变速箱随动降一挡,靠两侧速差转向,对应 6 个规定转向半径;1 挡和倒挡时,制动低速侧履带,实现最小半径转向。行车制动为独立制动踏板,作用于变速箱内湿式摩擦制动器。如果只是通过外置装置实现遥控,并且保留人操功能的话,那么就会有以下的情况。
如果只是通过外置执行器实现遥控,同时保留原车人操功能,那问题就会非常复杂。
外置执行器本质上只是在模拟驾驶员的手脚,推拉油门连杆、换挡杆、转向杆和制动踏板。但原车不是线控底盘,遥控系统只能作为外部旁路操纵,无法替代原车固有的传动逻辑。所以,它带来的不只是 “反应慢一点”,而是直接影响左右履带的速度关系。
履带车没有轮式车那种方向盘回正逻辑,它的转向靠的是两侧速度差:一侧快,一侧慢,车辆就会自然转向。
如果执行器连接或定位不干净,挡位就可能挂不到位。一侧离合器结合不实、打滑,另一侧正常驱动,车辆直线行驶时就会逐渐跑偏;在上坡和重负荷时,跑偏会更明显。
如果转向杆停在半行程,该侧既没有完全降挡,也没有回到原挡,松开操纵后,车辆仍可能持续画弧。车体一旦振动,预先标定的执行位置还会漂移。操作员以为车辆在直行,实际已经偏航;以为已经回正,实际仍在转弯。
更隐蔽的问题来自液压系统。杆位到位,只说明外置执行器动了,并不代表变速箱内部已经完成相应动作。如果一侧换挡滞后,车辆可能在进挡瞬间突然甩向一侧。如果转向杆已经拉下去,但该侧没有降挡也没有制动,车辆可能几乎不转;等油压突然建立,又会转向过猛。
这种结合不良,往往不会立刻停车,而是表现为动力下降、转向发飘、摩擦元件快速过热,随后该侧驱动能力持续变差。冷车、热车、平地、上坡,同一遥控指令的结果都可能不同,无法靠固定操纵量稳定控制车辆。
于是就会出现这种情况:左右两侧本该同步时不同步,该独立动作时又互相干扰。只要选挡过程中有一侧没有挂上同一挡位,即使不拉转向杆,车辆也可能自行转向 —— 因为两侧存在挡位差,这本身就相当于一个固定转向半径。
2~7 挡只有 6 个固定转向半径,无法像轮式车辆那样连续微调。如果链路有延迟,拉杆时间过长,就可能转过目标;操作员再反向拉另一侧,车辆就会在两个半径之间来回摆动。
在 1 挡和倒挡时,本来就会制动一侧履带实现转向;如果此时再踩制动,低速侧被刹死,高速侧仍在驱动,车辆可能绕低速侧甩头,而不是平稳减速。如果转向杆没有回到原挡,车辆甚至会一直画圈。
通信断链当然很麻烦,但断链之前,操作员可能早就已经失去了关键判断依据。驾驶员坐在车里,能感受到换挡冲击、发动机声音、转向杆阻力、车体侧倾和履带打滑;遥控操作只靠画面,很多状态只能猜测。猜错一次,就可能出现单侧驱动或单侧制动。
断链之后,问题更严重。最后一条指令,可能正拉着某根转向杆,也可能正挂在某个特定挡位。原车没有线控底盘的安全状态,外加系统如果不能在断电或断链时,自动把油门和转向杆复位,并独立刹停车辆,那么断链后继续前进、继续单侧制动,远比车辆停住更危险。
学过开手动挡汽车的都知道,在驾校的时候,教练首先要教的就是通过感觉离合踏板和方向盘的抖动来感觉车辆的状态。
开坦克也是同样的道理,能不能把坦克开好的绝不只是观察情况和完成动作。
脚下油门连杆传来的轻重反馈,换挡瞬间车体的顿挫感,发动机声浪的高低变化,能直接告诉他当前发动机负荷大不大、这一挡有没有真正结合到位。手里转向杆传来的阻力大小,能让他清晰感知液压系统压力有没有建立、这一侧的变速箱是不是真的完成了降挡。车体的侧倾幅度、履带打滑时的震颤、陷车时从座椅和底盘传上来的细碎反馈,更能让他判断这一侧的地面还能不能承住车身、履带还有多少抓地力。
而这些最核心的操控反馈,遥控端默认是一概没有的。摄像头传回来的只有画面,没有脚下的力感,没有声音里藏着的负荷信息,也没法区分左右两侧到底是谁在打滑。等操作员从画面里看到车头偏了、车速慢了,看到的往往都已经是最终结果,而非背后的原因。他根本分不清是挡位没挂到位、油压没建立起来、转向杆没回到中位,还是单侧履带自己在打滑。
没有这些原生的体感反馈,所谓的遥控驾驶,根本就不是人在远处开车,而是人在远处 “猜” 车。
以上的这些,再加上通讯链路的延迟,你们说这个坦克能开好了,就怪了。如果光凭着风暴坦克在中部2026演习中的陷车来说这个车菜,是没有道理的。因为遥控开车,磕磕碰碰的,陷车什么的都是常态。
其实为啥这种无人战车更愿意用大型的,吨马力大的坦克来改。当碰到一些不太严重的陷车啊,土坑,亦或者是矮墙什么的,它可以凭着它的蛮力和尺寸开出来,如果是一辆小车的话,很可能就困在了当场。
有人问,为啥不用更便宜的T-55或者T-62来改。
这俩车也不是不能改,只是改完了以后,开着更麻烦。
T-55 和 T-62 都带有独立的主离合器,操控逻辑和传统手动挡汽车高度相似。开过手动挡的人都知道,想要把车开得平顺,离合踏板的深浅、油门的配合幅度、换挡的时机三者必须严丝合缝;经验丰富的驾驶员全靠车体的震动反馈、发动机的转速变化、离合结合的阻尼感来精准拿捏结合点。放到遥控场景下,操作员只能通过传回的画面判断车辆状态,既感受不到离合的结合行程,也听不到发动机转速的细微变化,更感知不到车身的轻微顿挫。这天然就会导致离合、油门、换挡三者的配合严重不同步。
最终表现就是车辆走走停停、车速忽快忽慢,发动机频繁被憋熄火,连基本的平稳直线行驶都很难保证,更别说复杂路况下的战术机动了……
1、本文只代表作者个人观点,不代表星火智库立场,仅供大家学习参考; 2、如若转载,请注明出处:https://www.xinghuozhiku.com/553792.html
